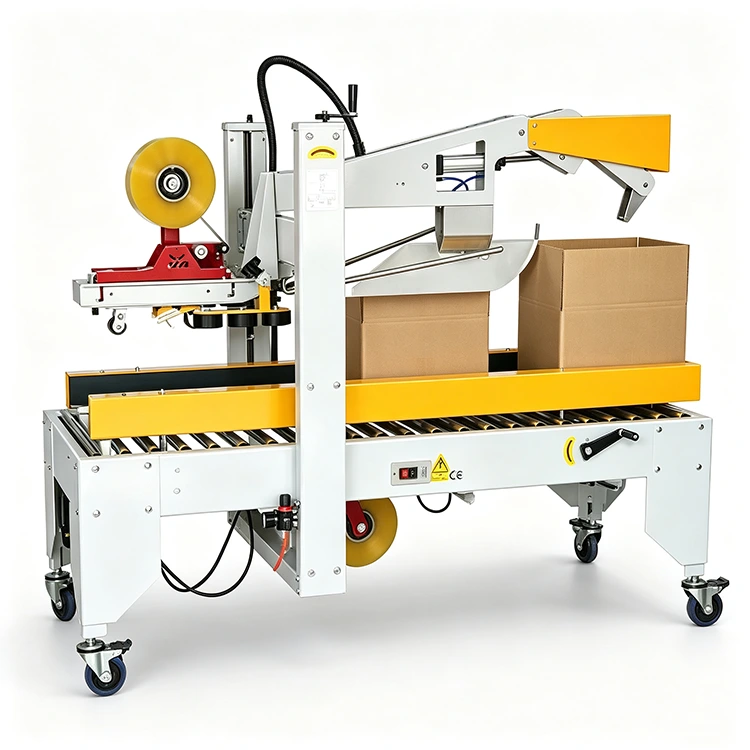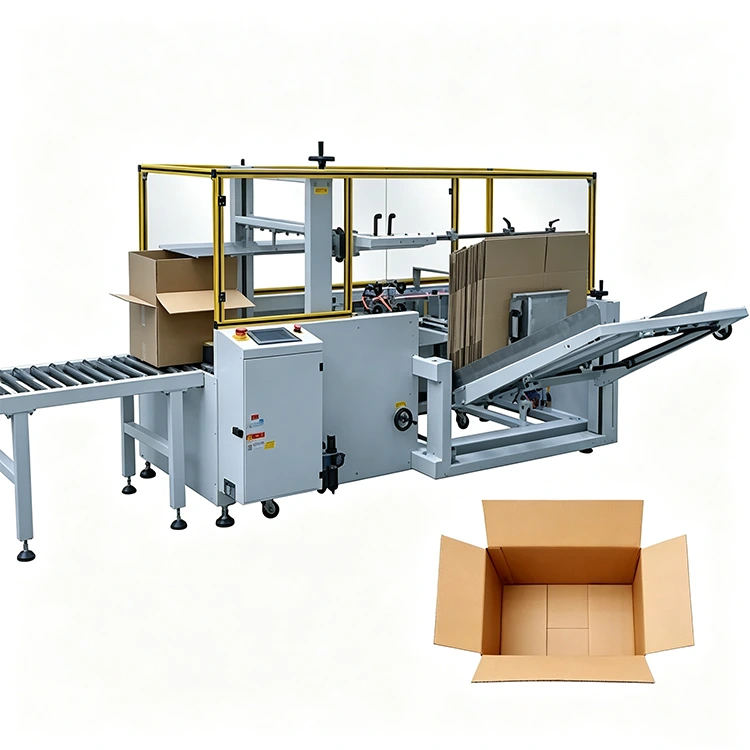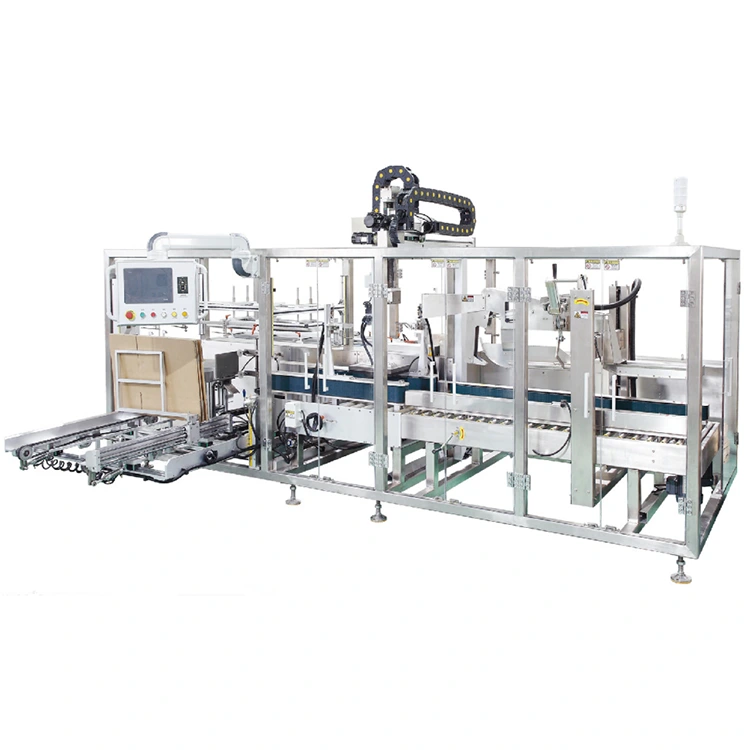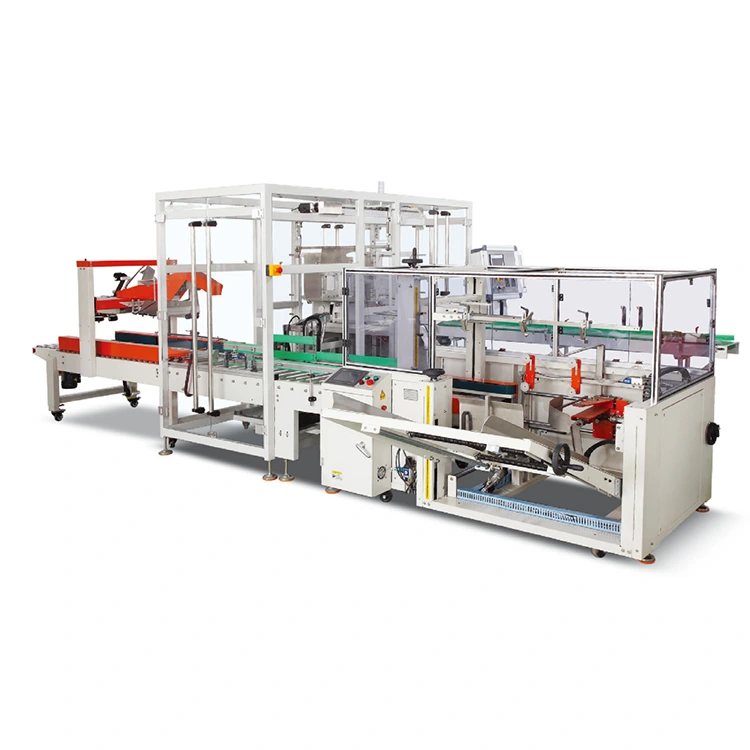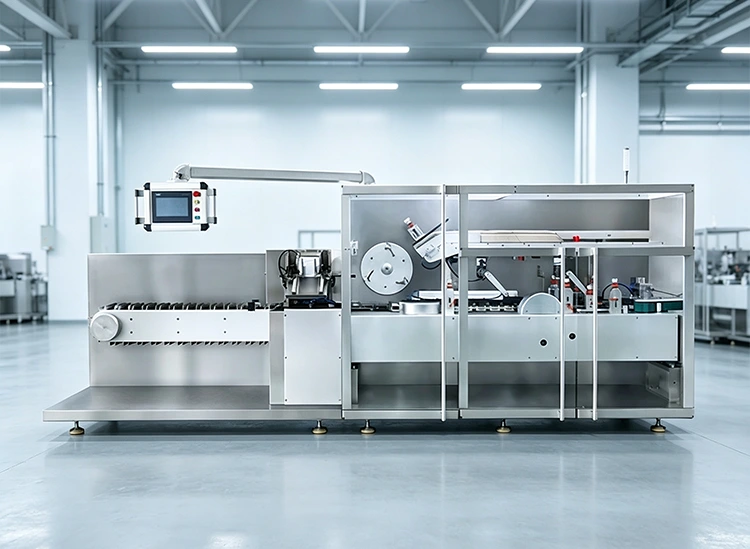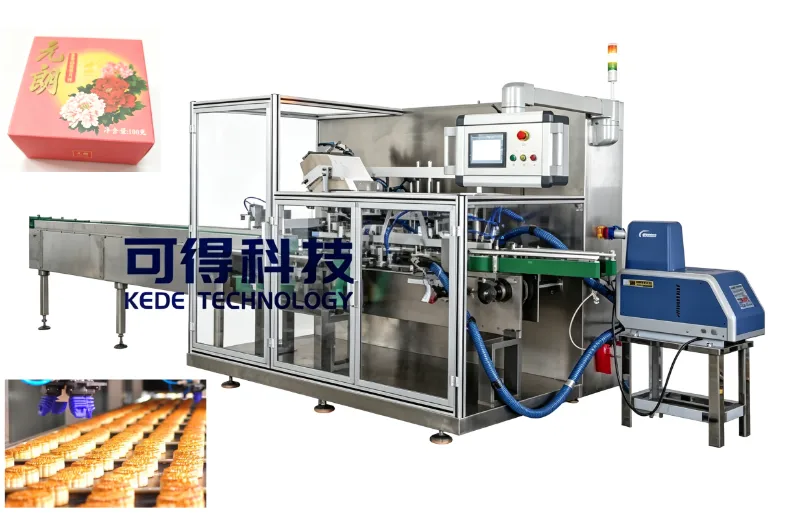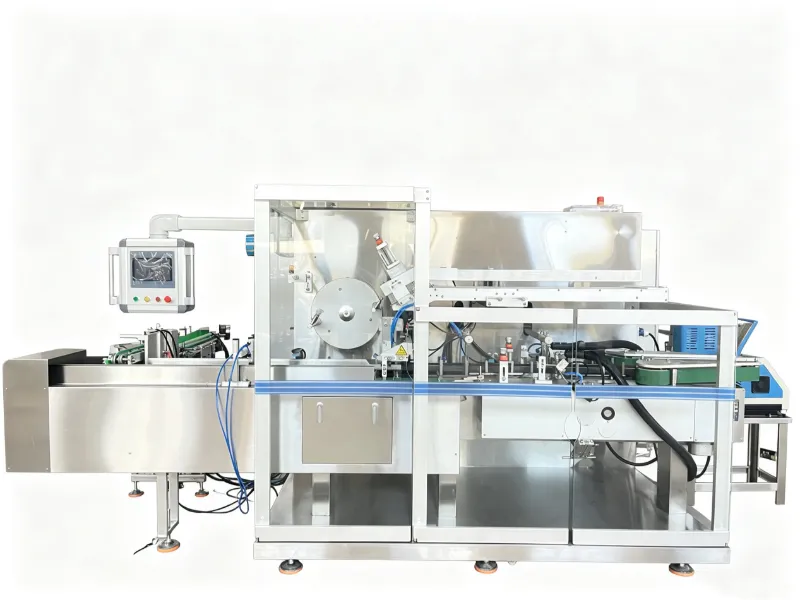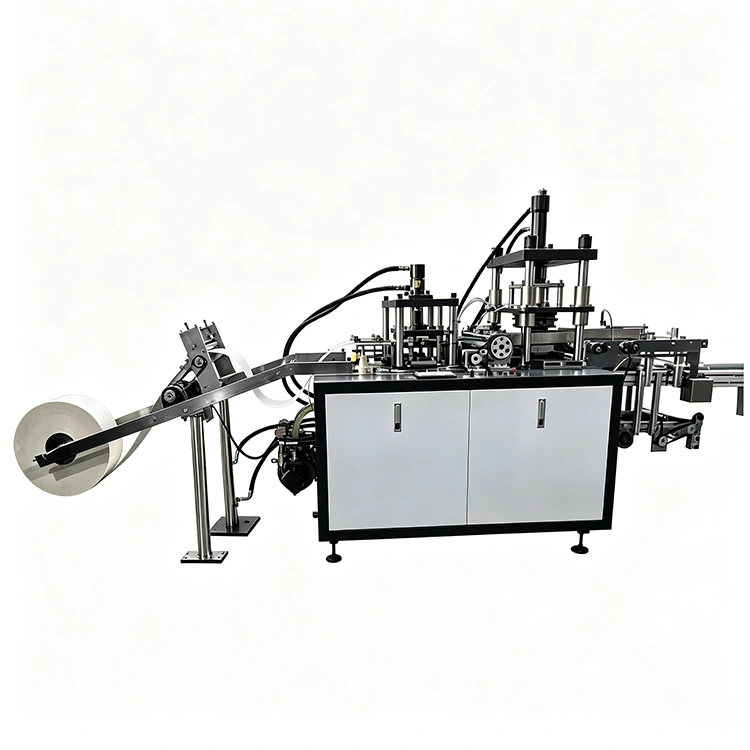
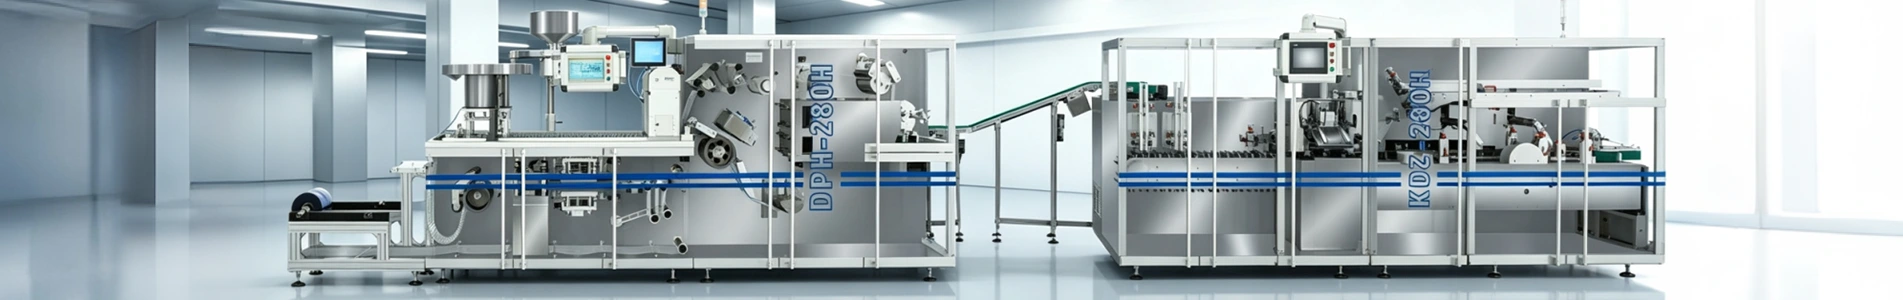
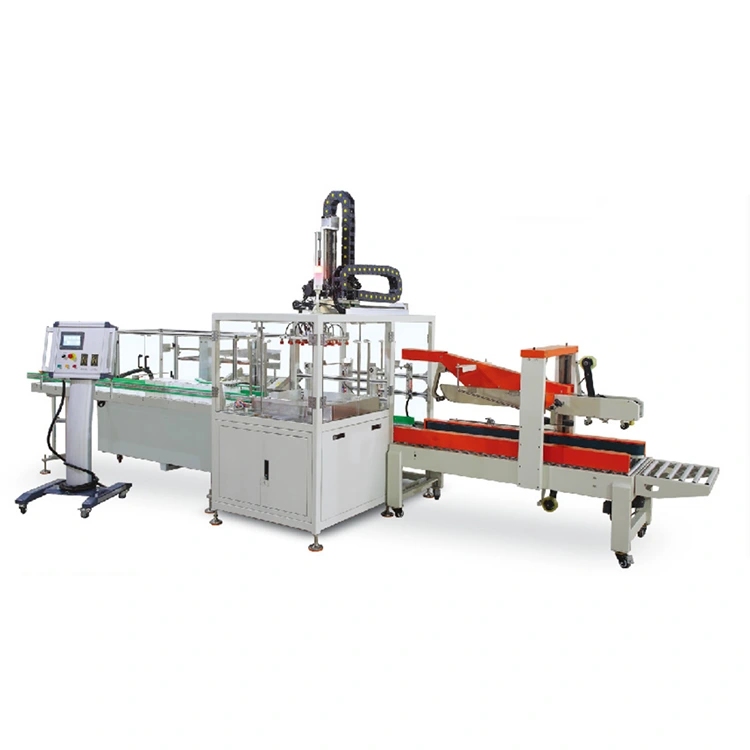
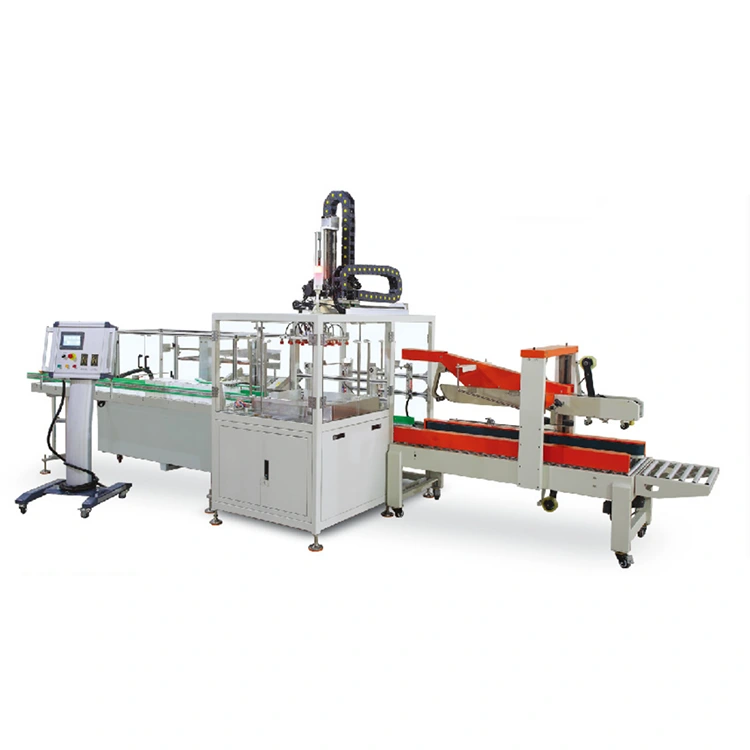
メカニカルハンド付き自動ケース包装機は、工業用メカニカルハンドをコア実行ユニットとして使用し、フロントエンドでカートンに包装された袋詰め、箱詰め、ボトル詰めの完成品を整然と積み重ねる自動下流装置です。開梱機と密封機構を接続して、完全な包装生産ラインを形成します。従来の押し板式硬質包装機とは異なり、柔軟な把持ロジックによりさまざまな形態の商品の包装作業に対応できます。異形品や脆い質感の製品にも対応します。食品、医薬品、化粧品、調味料などの大規模生産シーンで広く使用されています。
|
カートン梱包速度 |
6-12カートン/分(異なる製品と梱包タイプに応じて、速度は異なります) |
|
カートンL |
270-550mm(回転式が必要な場合、最大長は450mm) |
|
カートンW |
180~420mm |
|
カートンH |
120~400mm |
|
シールテープ |
48mm / 70mm |
|
機械寸法 |
6500×2900×2000mm (長さ×幅×高さ、オートケースオープナー&クローザー含む) |
|
カートンの総電力 |
10kw(自動送りコンベア含む) |
|
空気供給 |
0.5~0.7MPa、 |
|
空気消費量 |
200L/min(お客様にて供給) |
|
重さ |
約1300kg (オートケースオープナーとクローザーを含まない) |
|
ノイズ |
80dB |
|
マシンカラー |
RAL1013 |
|
電気 |
8380V±10%、50Hz±5%、制御電圧はDC 24Vです(異なる場合は、指定してください) |
SKU ごとに専用のケース包装機を必要とせずに、1 つの包装システムでまったく異なる製品形式を処理できます。タッチスクリーン上で対応するプログラムを切り替え、必要に応じてグリッパーを変更することで、オペレーターはボトル、袋、箱、カップ、その他の包装された製品の梱包プロセスに適応できます。
この多目的構成は、頻繁な製品変更を管理するメーカーにとって特に価値があります。製品カテゴリごとに個別の機器に投資する代わりに、メカニカルハンドを備えた同じ自動ケース包装機で複数の包装タスクと生産プログラムをサポートできます。
製品の重量、速度、配置の複雑さに応じて、さまざまなロボット構成を選択できます。
· 4 軸デルタ ロボット – スナック、箱、カップ、小型消費財などの軽量製品の高速ピッキングとケース梱包に適しています。
· 6 軸ロボット アーム – より重い製品、不規則なアイテム、および複雑な向きや多方向への配置が必要な用途に適しています。
多軸動作により、必要な梱包パターンに従って製品を選択、回転、位置決めすることができるため、固定された押し込み機構や積み込み機構よりも高い柔軟性が得られます。
高スループット産業は、ロボットの高速動作とプログラム可能なケース梱包の組み合わせから恩恵を受けることができます。典型的なアプリケーションには次のものがあります。
|
業界 |
代表的な製品 |
梱包要件 |
|
スナック&ベーカリー |
クッキー、スナックバッグ、ペストリー、菓子類 |
高速グルーピングと優しいハンドリング |
|
化粧品とパーソナルケア |
ボトル、フェイシャルマスク、ギフトボックス、おしりふき |
正確な配置と外観の保護 |
|
乳製品 |
牛乳パック、ヨーグルトカップ、牛乳パック |
連続包装と衛生的な作業 |
|
食べ物と飲み物 |
瓶、缶、包装食品 |
大量の自動ケース梱包 |
|
エレクトロニクスと 3C |
小型電子製品、アクセサリ、民生用機器 |
正確な取り扱いと柔軟な梱包パターン |
|
医薬品 |
薬箱、包装された医療品 |
制御された取り扱いと手作業による接触の削減 |
繰り返し手作業で行われるケース梱包をロボットによるハンドリングに置き換えることで、熟練した梱包オペレーターへの依存を大幅に減らすことができます。製品、速度、作業スケジュールに応じて、1 台のロボット ケース梱包ステーションで、繰り返しの梱包用途で約 3 ~ 5 人のオペレーターと同等の作業を実行できる可能性があります。
人件費の上昇に直面している海外の製造業者にとって、人員配置、トレーニング、反復的な手作業の削減により、長期的な経営経済性が向上する可能性があります。適切な大量アプリケーションでは、投資は 12 ~ 18 か月の回収期間を目標にできますが、実際の ROI は人件費、生産量、労働時間、機械構成によって異なります。
ロボットケース梱包ステーションは、その前後の機器と統合するとさらに価値が高まります。製品は仕分け搬送システムを通って到着し、ロボットピッキングエリアに入り、ケース開封機によって供給されるカートンに自動的に積み込まれます。
充填後、カートンはケースシーラー、ストレッチラッパー、パレタイジングロボットに直接移動できます。これにより、製品の仕分け→ロボットによるケース梱包→カートンの封入→包装→パレタイジングという一連の流れが生まれ、メーカーが高度に自動化された梱包作業や自動化された梱包作業に移行するのに役立ちます。
ロボットアームは高速で動作し、動作範囲が広いため、安全保護はシステム設計の重要な部分として扱われます。プロジェクトの構成に応じて、作業エリアにセーフティ ライト カーテン、電子安全ドア ロック、密閉型アルミニウム プロファイルまたはステンレス鋼の安全ガードを組み込むことができます。
これらの保護措置は、ロボットの動作ゾーンへの不正アクセスを防止し、人員が保護エリアに入ったときに緊急停止するのに役立ちます。海外プロジェクトの場合、該当する CE および欧州の機械安全要件に従って安全構成を評価できます。
リアルタイムの機器ステータスはタッチスクリーンインターフェースを通じて監視でき、オペレータは動作パラメータ、アラームメッセージ、障害情報にアクセスできます。異常事態が発生した場合、制御システムが該当箇所を特定してアラームを発することで、トラブルシューティングの時間を短縮できます。
保守担当者は、動作データと機器のステータス情報を使用して、障害によってダウンタイムが長くなる前に、検査が必要なコンポーネントを特定できます。このアプローチは予知保全をサポートし、予期せぬ生産中断を減らし、より安定した包装生産量を維持するのに役立ちます。
住所
中国浙江省温州市平陽県昆陽鎮Zhaqiao Road NO.235
Eメール